Loading...
Searching...
No Matches
xrt::tracking::constellation::optimizer::PreintegratedImuSamples Struct Reference
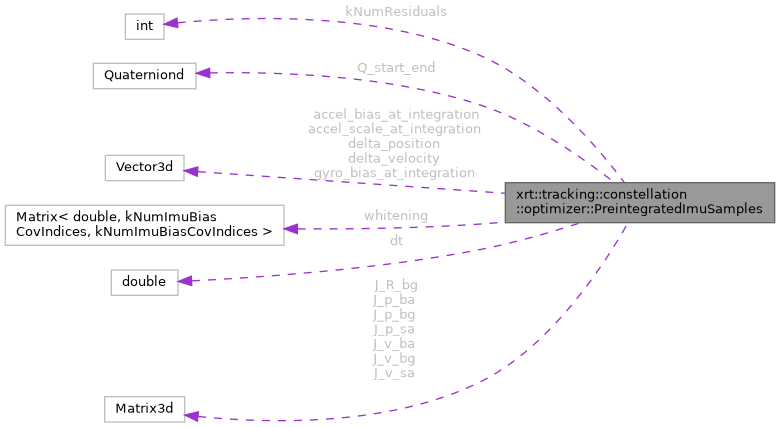
Collaboration diagram for xrt::tracking::constellation::optimizer::PreintegratedImuSamples:
Static Public Member Functions | |
| static PreintegratedImuSamples | Identity () |
Data Fields | |
| Quaterniond | Q_start_end |
| The preintegrated rotation from the IMU samples, as a quaternion. | |
| Vector3d | delta_velocity |
| This is really "delta integrated specific force", but we call it delta_velocity for simplicity. | |
| Vector3d | delta_position |
| This is really "delta double-integrated specific force", but we call it delta_position for simplicity. | |
| PreintegrationCovarianceMatrix | whitening |
| The whitening matrix for this preintegration, the lower triangular. | |
| double | dt |
| Vector3d | accel_bias_at_integration |
| Vector3d | gyro_bias_at_integration |
| Vector3d | accel_scale_at_integration |
| Matrix3d | J_R_bg |
| d(Q_start_cur) / d(gyro_bias) | |
| Matrix3d | J_v_ba |
| d(delta_velocity) / d(accel_bias) | |
| Matrix3d | J_v_sa |
| d(delta_velocity) / d(accel_scale) | |
| Matrix3d | J_v_bg |
| d(delta_velocity) / d(gyro_bias) | |
| Matrix3d | J_p_ba |
| d(delta_position) / d(accel_bias) | |
| Matrix3d | J_p_sa |
| d(delta_position) / d(accel_scale) | |
| Matrix3d | J_p_bg |
| d(delta_position) / d(gyro_bias) | |
Static Public Attributes | |
| static constexpr int | kNumResiduals = 9 |
Field Documentation
◆ delta_position
| Vector3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::delta_position |
This is really "delta double-integrated specific force", but we call it delta_position for simplicity.
◆ delta_velocity
| Vector3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::delta_velocity |
This is really "delta integrated specific force", but we call it delta_velocity for simplicity.
◆ J_p_ba
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_p_ba |
d(delta_position) / d(accel_bias)
◆ J_p_bg
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_p_bg |
d(delta_position) / d(gyro_bias)
◆ J_p_sa
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_p_sa |
d(delta_position) / d(accel_scale)
◆ J_R_bg
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_R_bg |
d(Q_start_cur) / d(gyro_bias)
◆ J_v_ba
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_v_ba |
d(delta_velocity) / d(accel_bias)
◆ J_v_bg
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_v_bg |
d(delta_velocity) / d(gyro_bias)
◆ J_v_sa
| Matrix3d xrt::tracking::constellation::optimizer::PreintegratedImuSamples::J_v_sa |
d(delta_velocity) / d(accel_scale)
◆ Q_start_end
| Quaterniond xrt::tracking::constellation::optimizer::PreintegratedImuSamples::Q_start_end |
The preintegrated rotation from the IMU samples, as a quaternion.
Referenced by xrt::tracking::constellation::optimizer::preintegrate().
◆ whitening
| PreintegrationCovarianceMatrix xrt::tracking::constellation::optimizer::PreintegratedImuSamples::whitening |
The whitening matrix for this preintegration, the lower triangular.
Referenced by xrt::tracking::constellation::optimizer::preintegrate().
The documentation for this struct was generated from the following file:
- tracking/constellation/optimizer/imu_preintegration.hpp
