Loading...
Searching...
No Matches
math.hpp File Reference
Generic math helpers for constellation optimizer code. More...
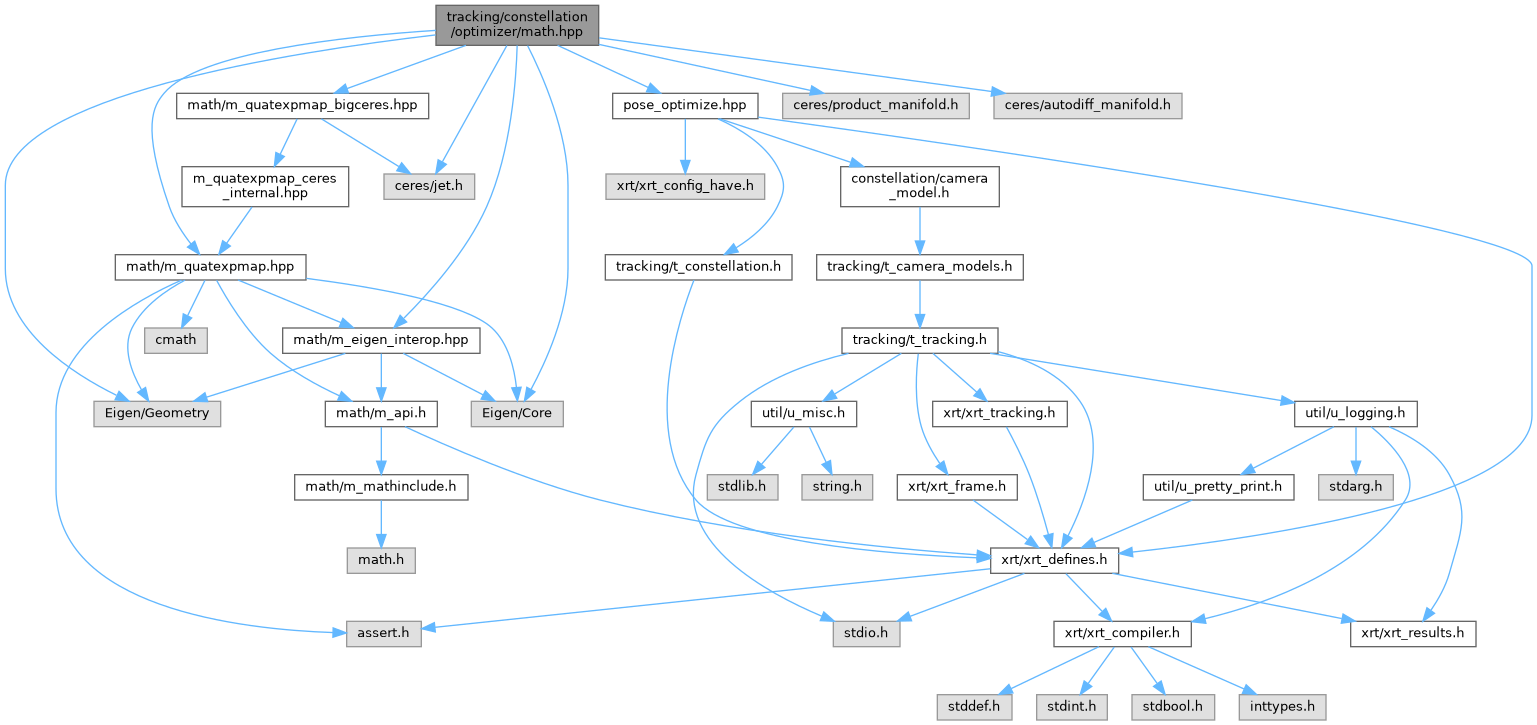
#include "math/m_eigen_interop.hpp"#include "math/m_quatexpmap.hpp"#include "math/m_quatexpmap_bigceres.hpp"#include <Eigen/Core>#include <Eigen/Geometry>#include <ceres/jet.h>#include <ceres/product_manifold.h>#include <ceres/autodiff_manifold.h>#include "pose_optimize.hpp"
Include dependency graph for math.hpp:
Go to the source code of this file.
Data Structures | |
| struct | xrt::tracking::constellation::optimizer::QuaternionManifoldFunctor |
| Right-multiplying quaternion manifold, matches our local convention. More... | |
Typedefs | |
| typedef Eigen::Matrix< double, kPoseCovarianceSize, kPoseCovarianceSize > | xrt::tracking::constellation::optimizer::PoseStateCovarianceMatrix |
| typedef ceres::ProductManifold< ceres::EuclideanManifold< 3 >, ceres::AutoDiffManifold< QuaternionManifoldFunctor, 4, 3 > > | xrt::tracking::constellation::optimizer::PoseManifold |
| typedef ceres::ProductManifold< ceres::EuclideanManifold< 3 >, ceres::AutoDiffManifold< QuaternionManifoldFunctor, 4, 3 >, ceres::EuclideanManifold< 3 > > | xrt::tracking::constellation::optimizer::PoseWithVelocityManifold |
Functions | |
| Eigen::Isometry3f | xrt::tracking::constellation::optimizer::isometryFromPose (const xrt_pose &p) |
| Returns an Isometry3f from an xrt_pose. | |
Detailed Description
Generic math helpers for constellation optimizer code.
Function Documentation
◆ isometryFromPose()
|
inline |
Returns an Isometry3f from an xrt_pose.
References xrt::tracking::constellation::optimizer::isometryFromPose(), xrt::auxiliary::math::map_quat(), and xrt::auxiliary::math::map_vec3().
Referenced by xrt::tracking::constellation::optimizer::isometryFromPose().
